Intelligente Fahrzeugtechnik soll Verletzungsrisiken für Fußgänger und Radfahrende senken
Projekt „VIRTUS“ an der TU Berlin validiert Fahrfunktion zur Minderung von Unfallfolgen
Ist eine Kollision mit einem Fahrzeug und einem ungeschützten Verkehrsteilnehmenden unvermeidbar, verbleiben nur Sekundenbruchteile, um einen Einfluss auf die Schwere der Verletzungen zu nehmen. Im Forschungsprojekt „VIRTUS“ entwickeln und validieren Wissenschaftler*innen des Fachgebietes Kraftfahrzeuge der TU Berlin zusammen mit zwei Partner-Institutionen eine automatisierte Fahrfunktion, die in dieser Phase ein gezieltes Brems- und Lenkmanöver zur Minimierung des Verletzungsrisikos einleitet. Die Forschungen an der TU Berlin finden dabei in einer Virtual-Reality-Umgebung statt – aber mit echten Fußgänger*innen und Fahrzeugen. Das Projekt wird mit insgesamt 1,5 Millionen Euro vom Bundesministerium für Forschung, Technologie und Raumfahrt gefördert.
Fußgänger*innen und Radfahrende sind bei Verkehrsunfällen besonders gefährdet. Statistiken der vergangenen zehn Jahre zeigen, dass sie in Deutschland 75 bis 85 Prozent aller schwer und tödlich Verletzten ausmachen – dabei sind sie nur an etwa jedem zehnten Unfall beteiligt. Die absolute Zahl der tödlich verunglückten Personen ist weiterhin leicht rückläufig – auch durch strengere Anforderungen an die Auslegung der Fahrzeugstruktur und Fahrerassistenzsysteme. Die Sicherheit der ungeschützten Verkehrsteilnehmenden bleibt dennoch eine zentrale Herausforderung.
Vom Bremsassistenten zur kombinierten Ausweichstrategie
„Bestehende Fahrerassistenzsysteme verhindern oder mindern Unfälle oder Unfallfolgen durch Bremsmanöver“, erklärt Dr.-Ing. Gerd Müller, Oberingenieur am Fachgebiet Kraftfahrzeuge der TU Berlin. „Im Projekt VIRTUS untersuchen wir, inwieweit sich Verletzungen minimieren lassen durch die Ausführung zusätzlicher, gezielter Lenkmanöver – und zwar in Situationen, in denen eine Kollision unvermeidbar ist.“ Die Projektpartner*innen sind neben dem Fachgebiet Kraftfahrzeuge der TU Berlin das Fraunhofer-Institut für Kurzzeitdynamik – Ernst-Mach-Institut (EMI) und die Technische Universität Chemnitz.
VIRTUS baut auf Erkenntnissen des Vorgängerprojekts „ATTENTION“ auf, das vom Bundesministerium für Wirtschaft und Klimaschutz gefördert wurde. Am Beispiel von Radfahrenden und Fußgänger*innen zeigten die Forschenden in einer virtuellen Testumgebung, dass Verletzungsrisiken mit einem gezielten Lenk- und Bremseingriff reduziert werden können. Im Projekt VIRTUS prüfen die Projektpartner*innen in den kommenden drei Jahren, ob dies auch unter realitätsnahen Bedingungen zuverlässig funktioniert. „Im Zentrum steht ein Algorithmus, der aus Sensordaten, Fahrzeugbewegung und der vorhergesagten Bewegung des ungeschützten Verkehrsteilnehmenden in sehr kurzer Zeit eine Fahrstrategie berechnet, die das Verletzungsrisiko minimiert“, berichtet Müller.
Realitätsnahe Tests in virtueller Umgebung
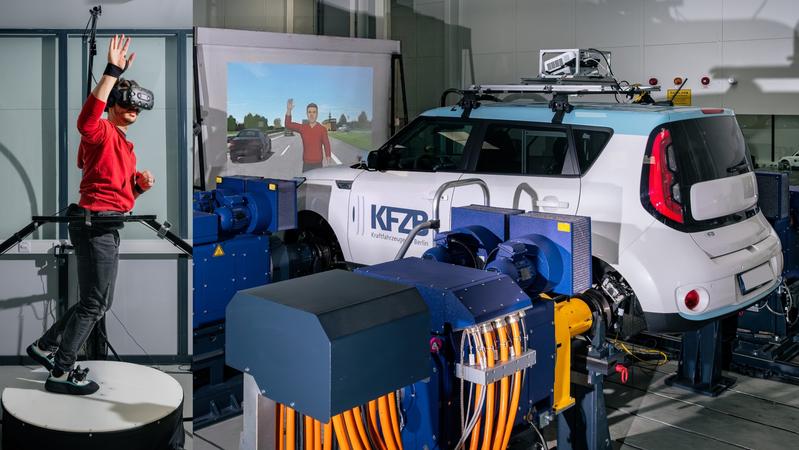
Für die Tests werden die Projektpartner*innen einen hochvernetzten Prüfstandverbund am Fachgebiet Kraftfahrzeuge der TU Berlin nutzen, der aus drei ineinandergreifenden Systemen besteht. Beim „Vehicle-in-the-Loop“ fährt ein reales Fahrzeug auf einem Prüfstand, während die Umgebung – etwa herannahende Personen – virtuell simuliert und dem Fahrzeug in Echtzeit zurückgespielt wird. Der „Pedestrian-in-the-Loop“-Prüfstand ermöglicht es, sich zu Fuß interaktiv durch dieselbe virtuelle Verkehrsszene zu bewegen und diese aus Sicht einer Fußgänger*in wahrzunehmen. Der „Driver-in-the-Loop“-Prüfstand bindet eine reale Fahrer*in in das System ein, sodass auch menschliches Reaktionsverhalten am Steuer berücksichtigt werden kann. Durch die Kopplung aller drei Komponenten lassen sich Unfallsituationen und das Zusammenspiel der Verkehrsteilnehmenden realitätsnah nachbilden und untersuchen – gefahrlos für alle Beteiligten und unter Einhaltung strenger ethischer Vorgaben.
Testmethoden und Ethikleitlinien auch für andere automatisierte Fahrsysteme
„In dieser Testumgebung können wir erstmals untersuchen, wie sich eine verletzungsrisikominimierende Fahrzeugsteuerung im Zusammenspiel mit echten Menschen und realitätsnaher Hardware verhält – ohne reale Risiken für alle beteiligten Personen. Das ist ein entscheidender Schritt auf dem Weg zur einsatzbereiten Sicherheitstechnologie", erklärt Projektleiter Dr. Thomas Soot vom Fraunhofer EMI.
Über die Erprobung der konkreten Fahrfunktion hinaus verfolgt VIRTUS ein weiteres Ziel: Die entwickelten Testmethoden und ethischen Leitlinien sollen künftig auch für andere automatisierte Fahrsysteme nutzbar sein. Damit unterstützt das Projekt die sichere Entwicklung und Erprobung automatisierter Fahrzeugtechnik in Deutschland.
Zusätzliche Informationen:
Diese Pressemitteilung online mit Bild zum Download: https://www.tu.berlin/go239617/n95001/
VIRTUS: Verletzungs-Risikominimierung durch Integration prädiktiver Unfallanalysen zur aktiven Steuerung von Fahrzeug-Trajektorien https://www.tu.berlin/go318022/
Beteiligte:
• Fraunhofer-Institut für Kurzzeitdynamik, Ernst-Mach-Institut, EMI (Koordination)
• Technische Universität Berlin, Fachgebiet Kraftfahrzeuge
• Technische Universität Chemnitz, Institut für Psychologie, Professur für Allgemeine Psychologie & Human Factors
Förderer: BMFTR (03VP13843)
Laufzeit: 2026-2029
Kontakt:
Dr.-Ing. Gerd Müller
Oberingenieur
Fachgebiet Kraftfahrzeuge
Fakultät V – Verkehrs- und Maschinensysteme
Technische Universität Berlin
Tel.: +49 (0)30 314-72996
E-Mail: gerd.mueller@tu-berlin.de
Ähnliche Pressemitteilungen im idw