Gefährliche Konfliktsituationen an stark befahrener Kreuzung präzise erkennen
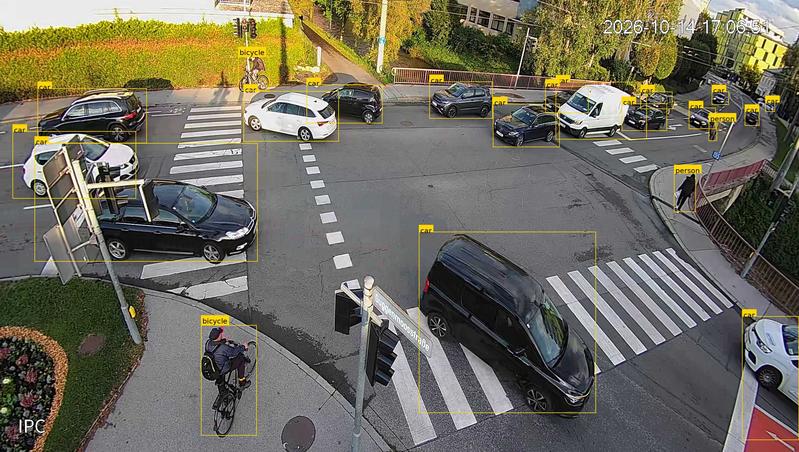

Salzburg Research erprobt in der Stadt Salzburg an der Kreuzung Guggenmoosstraße und Ignaz-Harrer-Straße, wie Radfahrende, zu Fuß Gehende und E-Scooter-Fahrende mithilfe kooperativer Verkehrstechnologien vor drohenden Konflikten gewarnt werden können. Dafür erfasst Sensorik die Bewegungen der Verkehrsteilnehmenden an der Kreuzung. Im Mittelpunkt steht die Forschungsfrage, wie kritische Situationen zuverlässig erkannt und verletzliche Verkehrsteilnehmende rechtzeitig gewarnt werden können.
Gleichzeitiges Grün und eingeschränkte Sicht
Die ausgewählte Kreuzung ist aus Forschungssicht besonders relevant. Fahrzeuge, die von der Guggenmoosstraße links abbiegen, kreuzen die Radfahrerüberfahrt und den Schutzweg über die Ignaz-Harrer-Straße. Die abbiegenden Fahrzeuge sowie Radfahrende, E-Scooter-Fahrende und zu Fuß Gehende haben dabei gleichzeitig Grün. Zusätzlich sind die Sichtbeziehungen teilweise eingeschränkt. Radfahrende, die vom Radweg entlang der Glan auf die Kreuzung zufahren, werden für andere Verkehrsteilnehmende erst spät sichtbar. Auch Radfahrende selbst können den querenden Gehweg und die Radfahrerüberfahrt erst spät vollständig einsehen. Nun werden potenziell kritische Begegnungen zwischen Kraftfahrzeugen und ungeschützten Verkehrsteilnehmenden unter realen Bedingungen systematisch untersucht.
Wie präzise lässt sich ein Kollisionsrisiko erkennen?
Die Forschenden werden die unterschiedlichen Sensordaten auswerten und zusammenführen, um ein Kollisionsrisiko rechtzeitig, präzise und mit möglichst wenigen Fehlwarnungen zu erkennen. „In einer ersten Testphase haben wir mithilfe eines mobilen 3D-Laserscanners (LiDAR) und eines kamerabasierten Verkehrsbeobachtungssystems Bewegungsrichtungen, Positionen und Geschwindigkeiten der verschiedenen Verkehrsteilnehmenden erfasst. Aus diesen zeitlich und räumlich aufgelösten Daten wollen wir potenzielle Konfliktsituationen ableiten“, sagt Projektleiterin Cornelia Zankl von Salzburg Research. Während der mobile LiDAR-Scanner nach Abschluss der ersten Testphase Ende Oktober wieder abgebaut wurde, bleibt das kamerabasierte Verkehrsbeobachtungssystem weiterhin an der Kreuzung installiert und erfasst das Verkehrsgeschehen.
Untersucht wird insbesondere, wie zuverlässig sich Fahrzeuge, Radfahrende, zu Fuß Gehende und E-Scooter-Fahrende erkennen lassen und wie präzise aus ihren Bewegungen auf eine potenziell gefährliche Konfliktsituation geschlossen werden kann. Aufbauend auf den Erkenntnissen der ersten Testphase werden Warnmöglichkeiten entwickelt und in einer zweiten Testphase 2027 unter realen Verkehrsbedingungen vor Ort geprüft.
Kamera und LiDAR erfassen das Verkehrsgeschehen
Für die Untersuchung kommen zwei unterschiedliche Sensortechnologien zum Einsatz: An einem bestehenden Mast ist ein kamerabasiertes Verkehrsbeobachtungssystem von Kapsch TrafficCom installiert. Zusätzlich zur bereits installierten C-ITS Roadside Unit, über die in der zweiten Testphase Warnungen ausgeschickt werden sollen, wurde auf rund fünf Metern Höhe eine Kamera montiert, die das Verkehrsgeschehen datenschutzkonform erfasst.
Ergänzend war bis Ende Oktober 2026 ein mobiler 3D-Laserscanner (LiDAR) von ALP.Lab im Einsatz. Mittels LiDAR (Light Detection and Ranging) entsteht ein dreidimensionales Abbild der Umgebung, in dem Verkehrsteilnehmende und ihre Bewegungen im Kreuzungsbereich ebenfalls datenschutzkonform erkannt werden können.
„Beim Einsatz der Sensorik steht der Datenschutz von Anfang an im Mittelpunkt. Die Systeme unterscheiden ausschließlich allgemeine Gruppen von Verkehrsteilnehmenden, etwa Fahrzeuge, einspurige Fahrzeuge und zu Fuß Gehende. Kennzeichen oder Gesichter werden nicht erfasst. Für unsere Forschung zählt allein, wie sich die verschiedenen Verkehrsteilnehmenden im Kreuzungsbereich bewegen und ob daraus eine potenziell gefährliche Situation entsteht“, erklärt Cornelia Zankl von Salzburg Research.
Die während der ersten Testphase erhobenen Kamera- und LiDAR-Daten werden ausgewertet, um das Potenzial beider Technologien für eine robuste Erkennung kritischer Verkehrssituationen zu untersuchen. Auf dieser Grundlage werden Vorhersagemodelle entwickelt, um die zukünftigen Bewegungen der beteiligten Verkehrsteilnehmenden möglichst genau abzuschätzen.
Phase 2: Rechtzeitig und verständlich warnen
Die vorhergesagten Bewegungen ermöglichen es, potenzielle Konfliktsituationen präzise zu erkennen und darauf aufbauend gezielte Warnungen für die Verkehrsteilnehmenden zu generieren und auszusenden. Die Forschenden entwickeln daher verständliche Warn- und Anzeigekonzepte basierend auf C-ITS (Co-operative Intelligent Transport Systems, „Kooperative intelligente Verkehrssysteme“). Mittels C-ITS tauschen Fahrzeuge, straßenseitige Infrastruktur und weitere Verkehrsteilnehmende Informationen über ihre Position, Bewegung, mögliche Gefahren oder detektierte Verkehrsteilnehmende aus. Bislang profitieren vor allem motorisierte Fahrzeuge von dieser Technologie. Die Forschenden untersuchen, wie auch Radfahrende, zu Fuß Gehende und E-Scooter-Fahrende unmittelbar einbezogen werden können. Der Fokus liegt auf einem System, das sich gut in den Alltag integrieren lässt.
Das Warnsystem wird im Jahr 2027 an der Salzburger Kreuzung für drei Monate getestet. „Mit der Erprobung wollen wir belastbar herausfinden, wie Sensorik, Datenverarbeitung und Warnlogik für die Erkennung von potenziellen Konfliktsituationen unter realen Verkehrsbedingungen zusammenspielen müssen“, so Cornelia Zankl von dem für den Salzburger Anwendungsfall verantwortlichen Forschungsinstitut Salzburg Research.
Das Gesamtprojekt C-ITS4U
Das österreichische Forschungsprojekt C-ITS4U entwickelt nutzerzentrierte Anwendungen kooperativer intelligenter Verkehrssysteme für vulnerable Verkehrsteilnehmende. Im Mittelpunkt stehen zwei Anwendungsfälle: die präzise Erkennung potenziell kritischer Verkehrssituationen und deren Kommunikation an Verkehrsteilnehmende über kooperative Verkehrssysteme sowie die Verbesserung des Verkehrsflusses für Radfahrende, Fuß Gehende und E-Scooter-Fahrende. Dafür werden kritische urbane Kreuzungen in Salzburg und Graz untersucht. In beiden Städten entstehen Lösungen zur kooperativen Erkennung gefährlicher Situationen und zur nicht ablenkenden Warnung. In Graz wird zusätzlich erprobt, wie C-ITS-Daten für eine angepasste Ampelschaltung und damit für einen besseren Verkehrsfluss genutzt werden können.
C-ITS4U wird vom Bundesministerium für Innovation, Mobilität und Infrastruktur und der Österreichischen Forschungsförderungsgesellschaft FFG gefördert. Am Projekt beteiligt sind ALP.Lab GmbH, DCCS GmbH, Joanneum Research, Kapsch TrafficCom AG, die Stadt Graz, Virtual Vehicle Research GmbH (Projektleitung) und Salzburg Research Forschungsgesellschaft.
Wissenschaftlicher Ansprechpartner:
Cornelia Zankl, Salzburg Research
+43 662 2288-317 | cornelia.zankl@salzburgresearch.at
Weitere Informationen:
https://www.salzburgresearch.at/presseaussendung/gefaehrliche-konfliktsituationen-an-salzburger-kreuzung-praezise-erkennen/ Mehr Fotos zum Download
Ähnliche Pressemitteilungen im idw