Wenn der Grubber selbst merkt, dass etwas nicht stimmt: Fraunhofer IWU entwickelt Nachrüstsensorik für autonome Geräte

Autonome Landmaschinen müssen neben ihrer Umgebung auch den laufenden Arbeitsprozess zuverlässig erfassen. Im RUBIN-Bündnis Feldschwarm® ÖkoSystem hat das Fraunhofer IWU dafür ein modulares Kit nachrüstbarer Sensoren entwickelt. Es erfasst Belastungen an einzelnen Werkzeugen und in der Tragstruktur der Maschine. Versuche in der Bodenrinne der TU Dresden zeigen: Eine simulierte Blockade wird in den Sensorsignalen deutlich sichtbar. Gemeinsam mit einem geometriebasierten, digitalen Verschleißmodell schafft die Sensorik eine Grundlage, um Prozess- und Werkzeugzustand künftig zusammen zu bewerten.
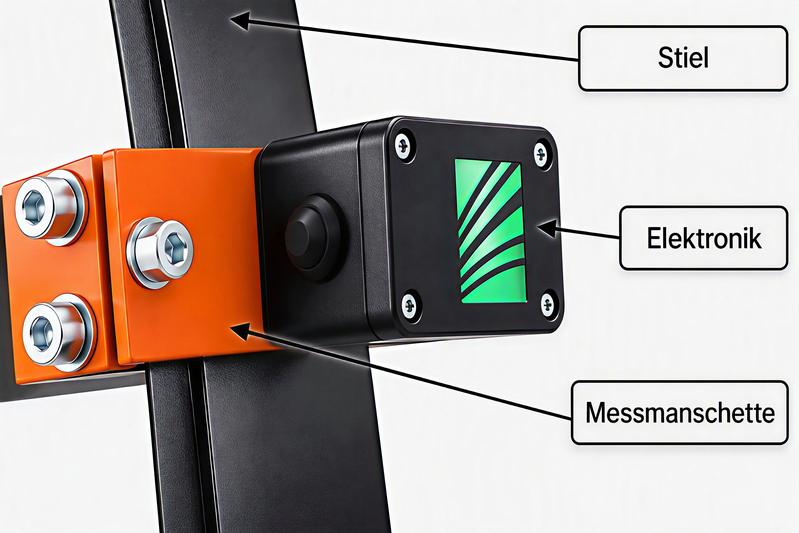
Was heute der Fahrer bemerkt, muss eine autonome Landmaschine künftig selbst erkennen: Trifft das Werkzeug auf zu viel organisches Material bzw. ein Hindernis, verstopft oder blockiert es, mit der Folge hoher Belastungen? Bei breiten Bodenbearbeitungsgeräten genügt dafür der Blick auf die Gesamtmaschine nicht – entscheidend ist die Messung direkt am einzelnen Werkzeug. Die Forschenden des Fraunhofer IWU entwickelten deshalb eine kompakte, zweiteilige Messmanschette für Bodenbearbeitungsgeräte. Sie lässt sich mit Standardwerkzeug nachrüsten und überträgt die Verformung des Stiels (Aufnahme des Verschleißelements) auf zwei Messkanäle für Lasten in Fahrtrichtung bzw. quer dazu.
Wirklich aussagekräftig ist nur der Blick auf das einzelne Werkzeug
Anders als eine Kraftmessung am zentralen Anbaupunkt erfasst die Messmanschette die Belastung jedes ausgerüsteten Stiels. So werden lokale Auffälligkeiten sichtbar, die in der Gesamtkraft eines breiten Arbeitsgeräts untergehen können. Die Sensorelektronik verarbeitet die Messdaten bereits lokal. Sie berechnet einen kompakten Qualitätsindikator, der Abweichungen vom ungestörten Prozess und erhöhte dynamische Belastungen sichtbar macht. Ergebnisse und Ereignisse können kabelgebunden über CAN FD oder drahtlos über Thread übertragen werden.
Simulierte Blockaden werden in den Sensorsignalen sichtbar
In der Bodenrinne der Professur für Agrarsystemtechnik der TU Dresden wurde ein Kunststoffnetz im Boden vergraben, das sich zwischen den einzelnen Werkzeugen verfing und die Ansammlung organischen Materials simulierte. Diese absichtlich verursachte Blockade führte zu einer deutlichen Veränderung der Sensorsignale. Aus weiterverarbeiteten Signalen lassen sich Prozessstörungen unter realen Einsatzbedingungen und über mehrere Werkzeuge hinweg erkennen. Zusätzlich geplante Feldversuche werden die vorliegenden Erkenntnisse erhärten und erweitern.
Nachrüsten statt Maschinen neu entwickeln
Die Lösung ist als Ökosystem kompatibler Sensoren angelegt. Unterschiedliche Messmanschetten erschließen verschiedene Werkzeugtypen – vom Federzinken über verschiedene Schare bis zu Eggenscheiben. Ergänzend können Messbolzen in die Tragstruktur bzw. in die Gelenke des Werkzeugrahmens integriert werden. Martin Ettrichrätz, Sensorikexperte am Fraunhofer IWU, betont: »So lässt sich die jeweils geeignete Messstelle nutzen, ohne für jede Anwendung ein vollständig neues System zu entwickeln.«
Die gemeinsame Elektronik und Datenverarbeitung führt die Messwerte der unterschiedlichen Sensorvarianten zusammen. Perspektivisch können erkannte Belastungen und Störungen dadurch in die Steuerung hochautomatisierter Arbeitsprozesse einfließen.
Prozesszustand und Werkzeugverschleiß gemeinsam bewerten
Ergänzend zur Sensorik entwickelte das Fraunhofer IWU ein digitales Verschleißmodell für Bodenbearbeitungswerkzeuge. Es bildet die Veränderung der Werkzeuggeometrie über die Einsatzstrecke ab und kann zwischen optisch erfassten Verschleißzuständen interpolieren. Damit wird neben dem aktuellen Prozesszustand auch der Zustand des Werkzeugs digital beschreibbar als wesentlicher Bestandteil der Selbstwahrnehmung zukünftiger autonom agierender Geräte.
Beide Informationen gehören zusammen: Verschleiß verändert die Geometrie des Werkzeugs und wirkt damit auf Kräfte und Sensorsignale zurück. Wird der Werkzeugzustand bei der Auswertung berücksichtigt, lassen sich Messsignale zielgerichteter interpretieren. Das Zusammenspiel von Sensorik und Verschleißmodell eröffnet zudem Perspektiven für Positionskorrektur, zustandsorientierte Wartung und Restlebensdauerabschätzung. Herstellern zeigt das geometriebasierte, digitale Verschleißmodell den Verlauf des Materialabtrags auf und liefert damit wertvolle Daten für verschleißfestere Konstruktionen.
Augen und Ohren reichen nicht: Autonome Maschinen brauchen einen »Tastsinn« für ihre Selbstwahrnehmung
Kameras, Radar und andere Umgebungssensoren erfassen, was sich vor und um eine Maschine befindet. Die werkzeugnahe Sensorik ergänzt diese Außenwahrnehmung um einen »Tastsinn« für den Arbeitsprozess: Sie erfasst Belastungsänderungen dort, wo sie entstehen – direkt am Werkzeug.
Dr. Markus Werner, Projektleiter am Fraunhofer IWU, betont: »Autonome und hochautomatisierte Maschinen benötigen belastbare Informationen aus dem Arbeitsprozess. Unsere Sensorik erfasst Veränderungen direkt am einzelnen Werkzeug und schafft damit eine Grundlage, um Störungen frühzeitig zu erkennen und geeignete Reaktionen abzuleiten.«
Feldschwarm® ÖkoSystem: vernetzt Maschinen, Sensorik und digitale Systeme
—
Das Feldschwarm® ÖkoSystem hat das Ziel, unterschiedliche Landmaschinen und Agrarroboter automatisiert und gleichzeitig im Arbeitsverbund einzusetzen. Dafür entwickelt das RUBIN-Bündnis eine übergreifende Hardware- und IT-Architektur und beschäftigt sich unter anderem mit teilautonomer Steuerung, Fern- und Prozessüberwachung, Künstlicher Intelligenz und Cyber-Security. Die Technologien sollen sowohl in handelsübliche Landmaschinen als auch in Feldschwarm®-Agrarroboter integrierbar sein. Die am Fraunhofer IWU entwickelte Sensorlösung ergänzt diesen Ansatz um eine wichtige Ebene: den digitalen Blick auf den Zustand und die Belastung des unmittelbar arbeitenden Werkzeugs.
Förderhinweis: Das Forschungsprojekt Feldschwarm® ÖkoSystem wurde im Rahmen des Programms RUBIN – Regionale unternehmerische Bündnisse für Innovation vom Bundesministerium für Forschung, Technologie und Raumfahrt (BMFTR) gefördert.
Wissenschaftlicher Ansprechpartner:
Dr. Markus Werner
Fraunhofer IWU
Reichenhainer Str. 88
09126 Chemnitz
+491722927326
markus.werner@iwu.fraunhofer.de
Ähnliche Pressemitteilungen im idw